点击右上角 微信好友
 朋友圈
请使用浏览器分享功能进行分享
深远海环境复杂多变,单一形态的水下机器人很难兼顾稳定巡航、高机动作业、精准定位等多重需求。有的设备稳度有余却不够灵活,有的机动性强又扛不住深海压力;水下只有水声定位,精度有限,想要获取水上信号更是难题。怎样才能打造适配不同任务的水下装备?
中国农业大学信息与电气工程学院教授、国家数字渔业创新中心副主任、中国农业工程学会理事安冬表示,不同海洋生物演化出专属的游动方式,把这些运动特点复刻到机器平台上,就可以应对不一样的水下监测任务。
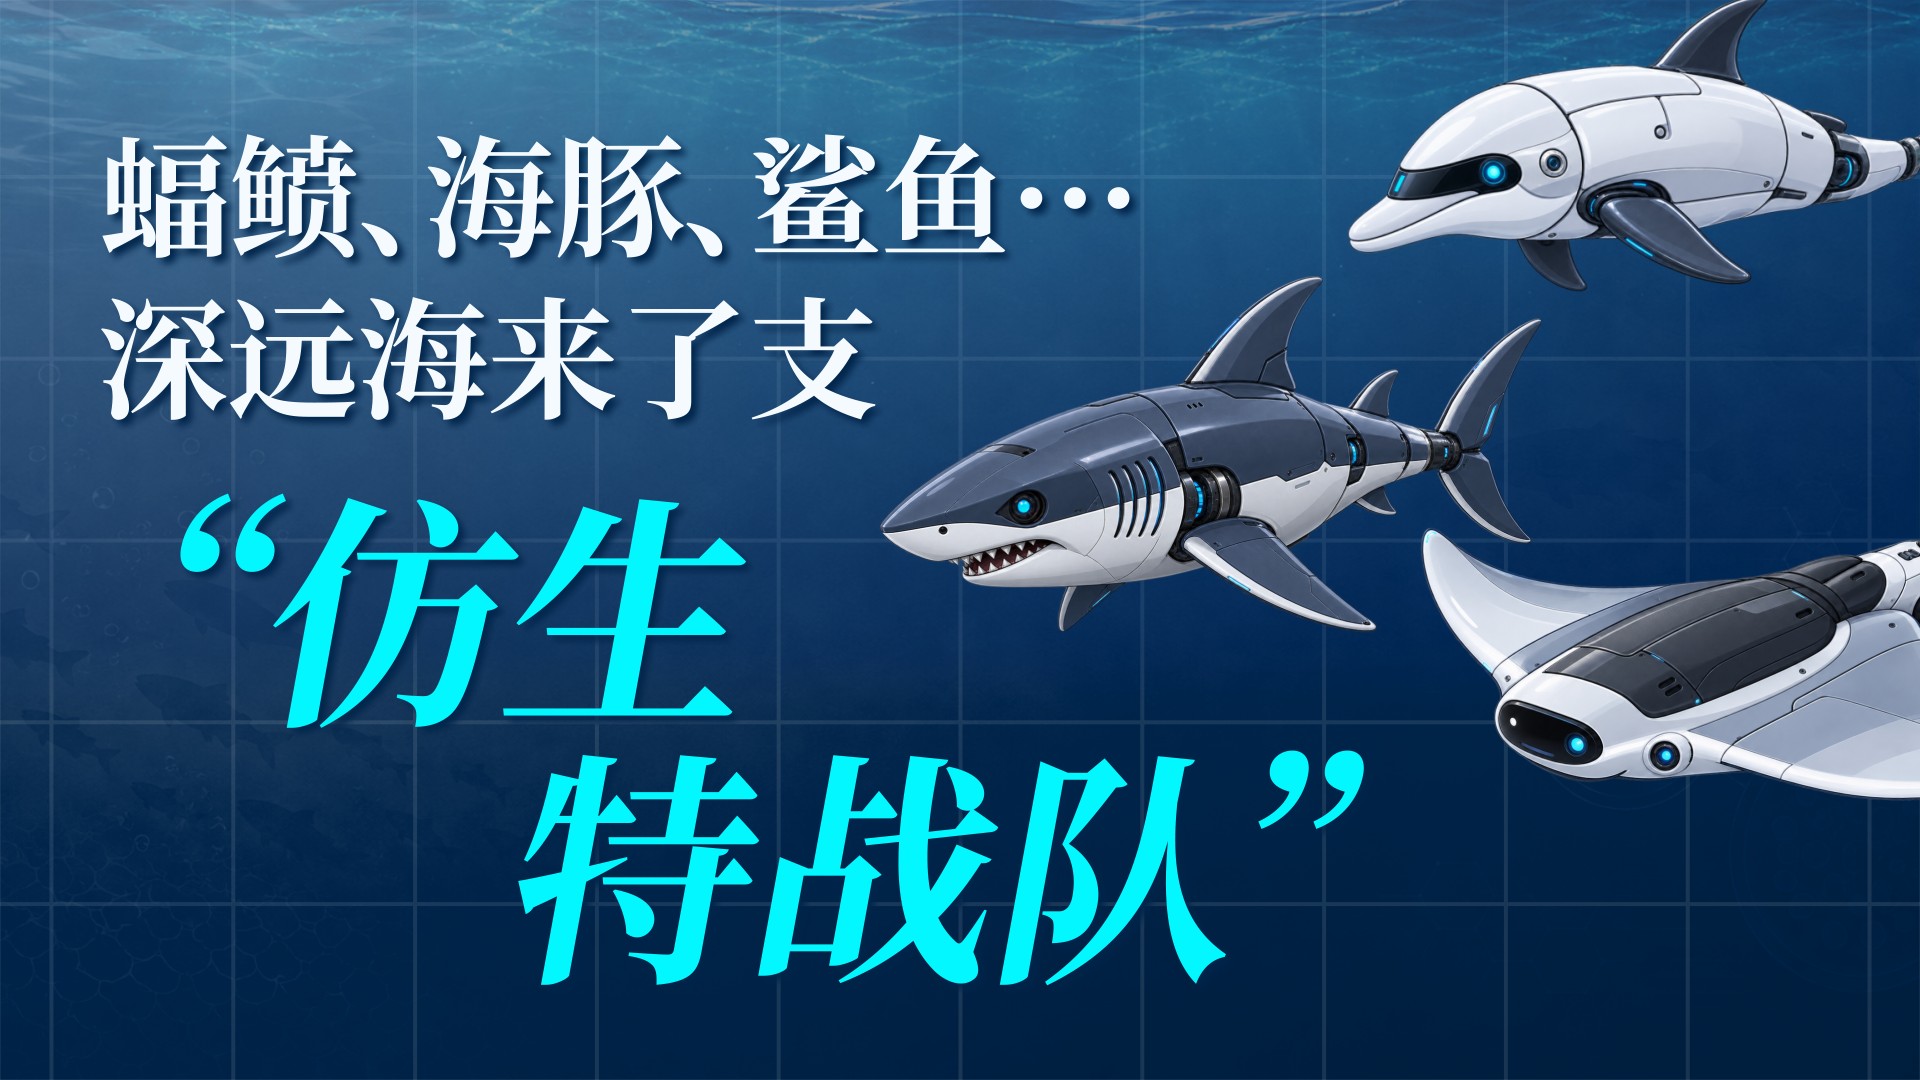
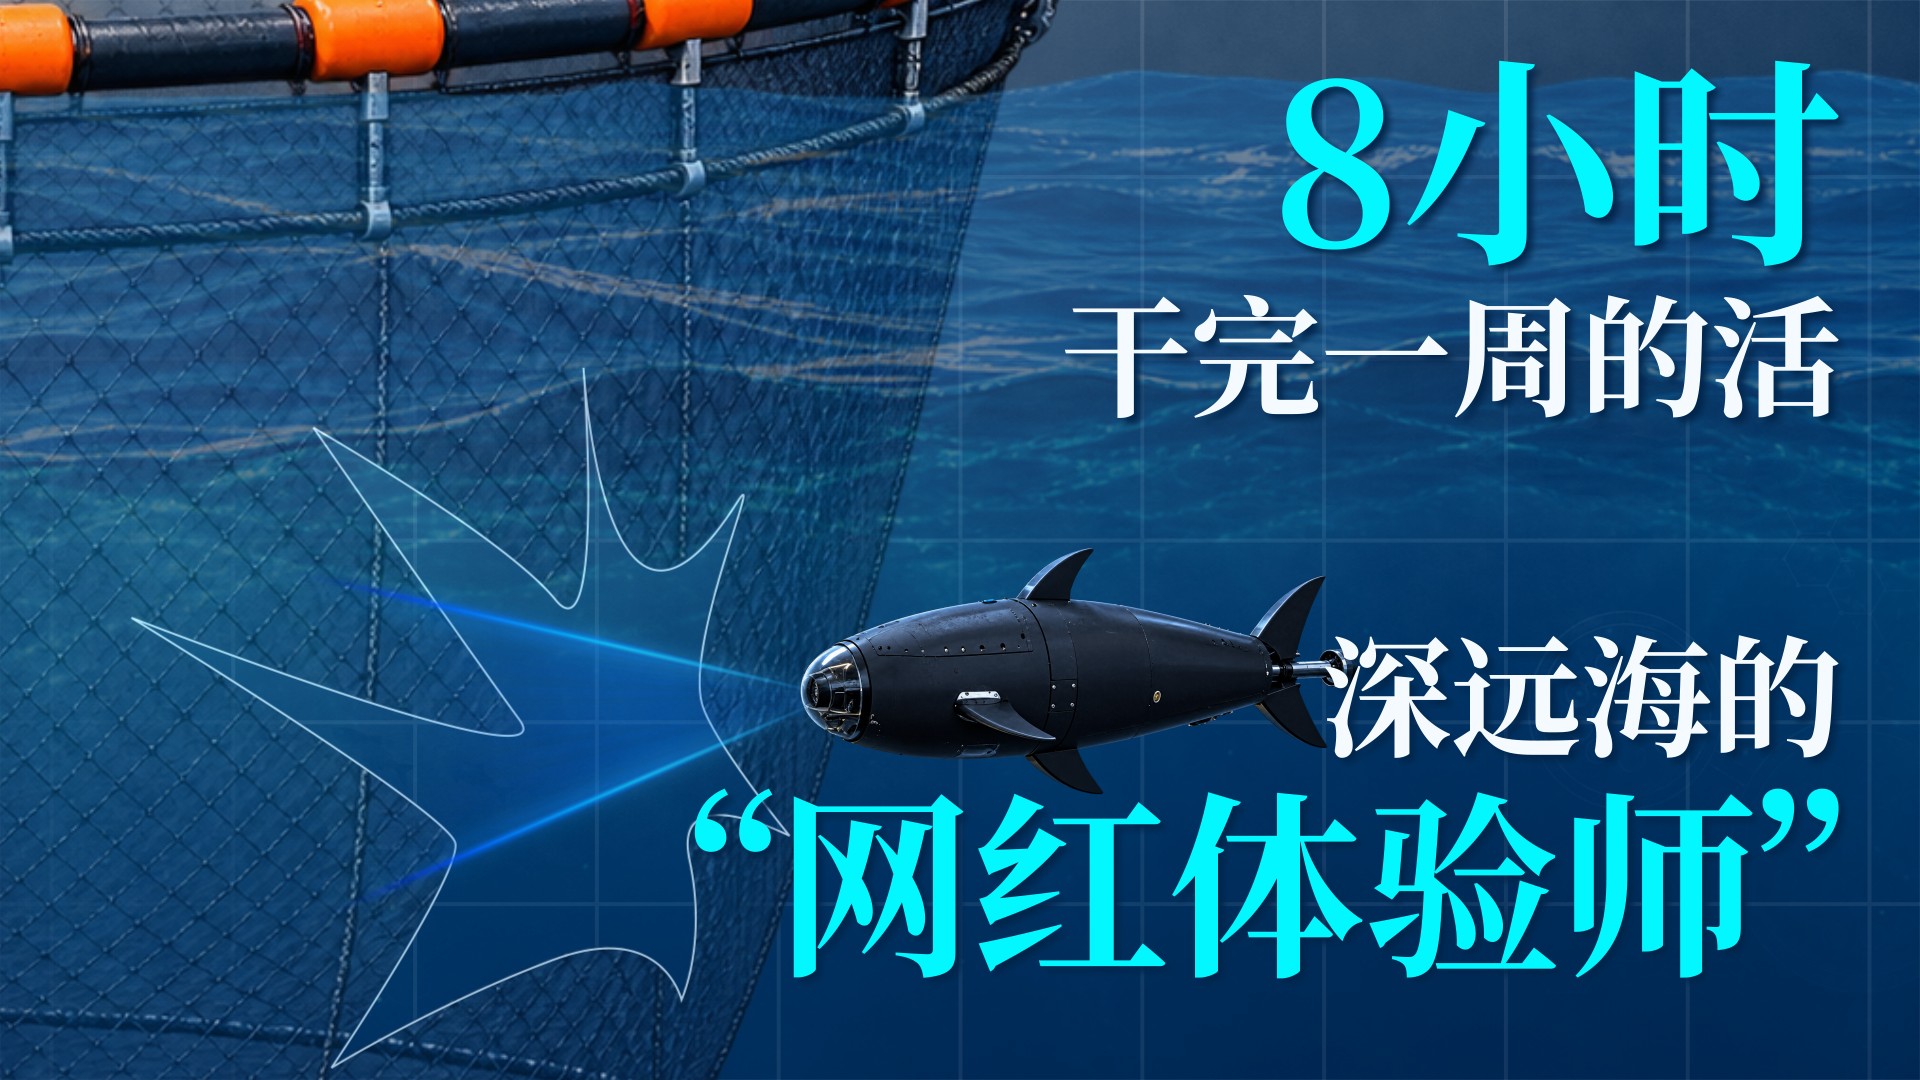
安冬介绍,团队研发出机器蝠鲼、仿海豚机器人,还有面向科普教育的仿生机械小鲨鱼,不同仿生构型各司其职,组成深远海的仿生特战队。
机器蝠鲼如同海中蝙蝠,依靠两侧胸鳍扇动飘游。普通机器鱼尾柄摆动很难做到完全对称,而蝠鲼胸鳍对称运动,让它拥有出众的稳定性,适合长时间水下观测作业。
仿海豚机器人则练就“跃水绝技”。不同于普通机器鱼的左右摆尾,它采用上下拍动尾鳍的运动模式,竖直面机动能力突出,可以直接跃出水面实现跨介质监测。水下仅能依靠精度有限的水声定位,一旦跃出海面,就可接入基站、卫星定位,修正自身位置与姿态。设备还采用双电机搭配仿脊柱结构,一套机构就能完成上下、左右全方向摆动,最大程度还原海豚真实游动姿态。
至于仿生小鲨鱼,还走出海洋,走进校园课堂,承担科普教育的使命。
仿生水下装备要直面深海的共同考验——海水压力。如果蒙皮预留间隙过大,水深增加后水压会压缩机体,体积收缩便可能出现上浮困难。为了解决这个问题,团队采用密集型结构设计,抑制水压带来的形体变化,保障浮力稳定。
同仿生构型对应不同任务,组成一支各司其职的“仿生特战队”,它们把海洋生物亿万年的演化智慧“翻译”成工程技术,在水下织起更立体的监测网络。
出品
科普中国前沿科技科普解读
监制
中国农业工程学会
光明网科普事业部
科学审核
安冬 中国农业大学信息与电气工程学院教授、国家数字渔业创新中心副主任、中国农业工程学会理事
策划
武玥彤
编导
武玥彤 李欣哲 田新宇
摄像
刘嘉伟
文案
贾月(实习)
协调
刘铮
习近平同博茨瓦纳总统博科会谈
习近平会见多哥部长会议主席福雷